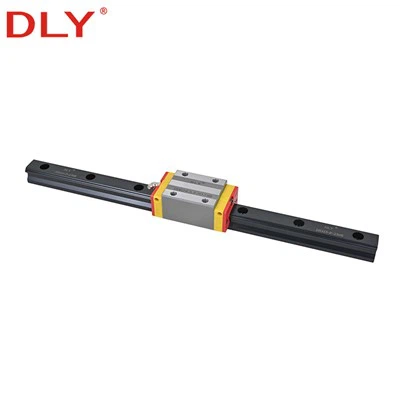
ความต้านทานขณะวิ่งของเส้นนำเชิงเส้นสามารถประมาณได้จากโหลดที่ใช้และค่าสัมประสิทธิ์แรงเสียดทานของตัวนำ แต่แรงเสียดทานของโหลดเป็นเพียงส่วนหนึ่งของความต้านทานทั้งหมดเท่านั้น ซีล พรีโหลด ความหนืดของสารหล่อลื่น ข้อผิดพลาดในการติดตั้ง และแรงของสายเคเบิลภายนอกอาจส่งผลต่อแรงที่มอเตอร์ต้องสร้างด้วย
สำหรับการคำนวณเบื้องต้น แรงเสียดทานของเส้นนำทางสามารถแสดงได้ดังนี้:
Fแนะนำ= ไมโครพี + เอ็นเอฟผนึก + Fเพิ่มเติม
Fแนะนำความต้านทานการวิ่งเส้นตรงรวม=(N)
μ=ค่าสัมประสิทธิ์แรงเสียดทานแบบไดนามิกโดยประมาณ
P=โหลดปกติทั้งหมดที่ดำเนินการโดยระบบนำทาง (N)
n=จำนวนบล็อกแนะนำ
Fผนึกความต้านทานการซีล=ต่อบล็อก (N)
Fเพิ่มเติมความต้านทานเพิ่มเติม=ที่เกิดจากพรีโหลด สารหล่อลื่น การติดตั้งและอุปกรณ์เสริม (N)
สมการนี้มีประโยชน์สำหรับการกำหนดขนาดมอเตอร์และแอคชูเอเตอร์เริ่มต้น การคำนวณขั้นสุดท้ายควรใช้ข้อมูลความต้านทานการเสียดสีหรือการทำงาน-ที่เผยแพร่สำหรับรุ่นไกด์ที่เลือก โดยเฉพาะอย่างยิ่งเมื่อระบบใช้พรีโหลดหนัก ซีลเสริมแรง หรือจาระบีอุณหภูมิต่ำ-
อะไรทำให้เกิดการต่อต้านใน Linear Guide?
เส้นนำโปรไฟล์ใช้ลูกบอลหรือลูกกลิ้งหมุนเวียนระหว่างรางและแคร่ หน้าสัมผัสแบบกลิ้งทำให้เกิดความต้านทานน้อยกว่าตัวกั้นแบบเลื่อนมาก แต่ความต้านทานไม่เป็นศูนย์
แหล่งที่มาหลักคือ:
- แรงเสียดทานแบบกลิ้ง:ความต้านทานที่เกิดขึ้นระหว่างองค์ประกอบกลิ้งและร่องน้ำภายใต้ภาระ
- ความต้านทานการซีล:สัมผัสกันระหว่างปลาย-ขอบซีลกับรางนำ
- ความต้านทานพรีโหลด:โหลดภายในใช้เพื่อลบช่องว่างและเพิ่มความแข็งแกร่ง
- ความต้านทานต่อสารหล่อลื่น:ความหนืดของจาระบี ปริมาณจาระบี และอุณหภูมิในการทำงานส่งผลต่อความต้านทานในการทำงาน
- ความต้านทานการติดตั้ง:การวางแนวรางไม่ถูกต้อง การเสียรูปของฐาน และการติดตั้งบล็อกที่ไม่สม่ำเสมอทำให้เกิดแรงภายใน
- ความต้านทานภายนอก:ตัวยึดสายเคเบิล เครื่องสูบลม ท่อ และอุปกรณ์ในกระบวนการผลิตอาจต้านทานการเคลื่อนตัวของแท่นได้
ค่าที่คำนวณได้จึงเป็นค่าประมาณภายใต้สภาวะการติดตั้งและการหล่อลื่นที่ถูกต้อง ความแตกต่างอย่างมากระหว่างการคำนวณและแรงที่วัดได้มักจะบ่งชี้ว่ามีแหล่งความต้านทานอื่นอยู่
ขั้นตอนที่ 1: กำหนดภาระที่แบกโดยไกด์
สำหรับแพลตฟอร์มแนวนอนที่มีภาระตรงกลาง สามารถประมาณภาระปกติทั้งหมดที่ระบบนำทางรับไว้ในขั้นต้นได้จากมวลที่เคลื่อนที่:
P=มก
ที่ไหน:
- P=โหลดปกติทั้งหมดบนระบบนำทาง (N)
- m=มวลที่เคลื่อนที่ รวมทั้งโต๊ะ ชิ้นงาน และอุปกรณ์เสริมในการเคลื่อนย้าย (กก.)
- g=ความเร่งโน้มถ่วง ประมาณ 9.81 m/s²
ตัวอย่างเช่น แท่นเคลื่อนย้ายได้ 300 กก. จะสร้างภาระในแนวตั้งรวมเป็น:
P = 300 × 9.81 = 2,943 N
การแบ่งค่านี้เท่าๆ กันระหว่างสี่บล็อกจะยอมรับได้ก็ต่อเมื่อโครงสร้างมีความแข็ง สมมาตร และภาระกระทำใกล้กับจุดศูนย์กลางของการจัดเรียงตัวนำ น้ำหนักบรรทุกชดเชยหรือแรงในกระบวนการสร้างโมเมนต์การม้วน ระยะพิทช์หรือการหันเห ทำให้บล็อกบางบล็อกรับน้ำหนักได้มากกว่าบล็อกอื่นๆ
เมื่อมีช่วงเวลาสำคัญ ให้คำนวณน้ำหนักบรรทุกบนบล็อกที่มีการโหลดมากที่สุดก่อนตรวจสอบความสามารถในการนำและอายุการใช้งาน ดูของเราการคำนวณโหลดโมเมนต์เชิงเส้นนำทางสำหรับรางคู่- การจัดเรียงสี่-บล็อก
ขั้นตอนที่ 2: เลือกค่าสัมประสิทธิ์แรงเสียดทานที่เหมาะสม
โดยทั่วไปจะใช้ค่าประมาณ 0.002–0.003 เป็นข้อมูลอ้างอิงเบื้องต้นสำหรับระบบนำทางเชิงเส้นตรงโปรไฟล์ประเภทบอล-จำนวนมากภายใต้การหล่อลื่นที่เหมาะสมและสภาวะการทำงานปกติ รางลูกกลิ้ง รางนำขนาดเล็ก และรางที่มีโครงสร้างภายในพิเศษอาจต้องใช้ค่าที่แตกต่างกัน
| เงื่อนไข | ผลต่อความต้านทานการวิ่ง | วิธีการคำนวณ |
|---|---|---|
| ไกด์บอลธรรมดา การหล่อลื่นที่เหมาะสม | ค่อนข้างต่ำและมีเสถียรภาพ | ใช้ค่าแค็ตตาล็อกโมเดล 0.002–0.003 อาจใช้สำหรับการประมาณเบื้องต้นเท่านั้น |
| โหลดล่วงหน้าที่สูงขึ้น | แรงสัมผัสภายในสูงขึ้น | ใช้ผู้ผลิตที่ใช้-แนวต้านหรือโหลดข้อมูลล่วงหน้า |
| ซีลหน้าสัมผัสเสริมแรง | ความต้านทานสูงขึ้น โดยเฉพาะภายใต้ภาระที่เบา | เพิ่มความต้านทานการปิดผนึกสำหรับทุกบล็อก |
| จาระบีเย็นหรือความหนืดสูง- | การสตาร์ทที่สูงขึ้นและความต้านทานความเร็วต่ำ- | ปล่อยให้อุณหภูมิและสภาพสารหล่อลื่น |
| รางไม่ตรงแนว | อาจมีความต้านทานสูงและไม่สม่ำเสมอ | อย่าชดเชยด้วยการเพิ่มขนาดมอเตอร์เท่านั้น แก้ไขการติดตั้ง |
ค่าสัมประสิทธิ์แรงเสียดทานไม่ใช่ค่าคงที่สากล การใช้ 0.003 สำหรับทุกไกด์ ระดับพรีโหลด การจัดเรียงซีล และอุณหภูมิในการทำงาน อาจทำให้เกิดผลลัพธ์ที่ไม่ถูกต้องได้ ใช้ค่าสัมประสิทธิ์เบื้องต้นก่อนที่จะยืนยันการกำหนดค่าคำแนะนำที่แน่นอนเท่านั้น
ขั้นตอนที่ 3: คำนวณโหลด-แรงเสียดทานการหมุนที่ขึ้นอยู่กับ
แรงเสียดทานที่ขึ้นอยู่กับโหลดพื้นฐาน-คือ:
Fกลิ้ง = μP
ใช้แพลตฟอร์ม 300 กก. ก่อนหน้านี้และค่าสัมประสิทธิ์สมมติเป็น 0.003:
Fกลิ้ง = 0.003 × 2,943 = 8.83 N
ผลลัพธ์นี้อาจดูต่ำอย่างน่าประหลาดใจ ซึ่งแสดงถึงเฉพาะแรงต้านทานการหมุน-ที่ขึ้นอยู่กับโหลดของระบบนำทางที่ติดตั้งอย่างเหมาะสม ยังไม่ได้รวมการลากซีล จาระบี พรีโหลด และอุปกรณ์เสริมภายนอก
ขั้นตอนที่ 4: เพิ่มความต้านทานการปิดผนึกสำหรับทุกบล็อก
โดยปกติจะระบุความต้านทานของซีลต่อบล็อก หากติดตั้งบล็อกปิดผนึกสี่บล็อก จะต้องรวมความต้านทานของบล็อกทั้งสี่บล็อกด้วย:
Fแมวน้ำ= เอ็นเอฟผนึก
หากค่าความต้านทานการซีลที่สมมติไว้คือ 3 นิวตันต่อบล็อก และแพลตฟอร์มใช้สี่บล็อก:
Fแมวน้ำ = 4 × 3 = 12 N
ความต้านทานไกด์โดยประมาณจะกลายเป็น:
Fแนะนำ = 8.83 + 12 = 20.83 N
ค่า 3 N ในตัวอย่างนี้เป็นสมมติฐานที่ใช้ในการสาธิตวิธีการ ไม่ใช่ค่าสากลหรือข้อกำหนดที่วัดโดย DLY ต้องยืนยันความต้านทานของซีลตามจริงสำหรับซีรีย์ไกด์ ขนาดบล็อก ประเภทของซีล และสภาพการหล่อลื่นที่เลือก
เหตุใดความต้านทานของซีลจึงมีความสำคัญมากกว่าในระบบโหลด-ที่มีน้ำหนักเบา
โหลด-แรงเสียดทานที่ขึ้นอยู่กับจะลดลงเมื่อโหลดที่ใช้น้อยลง แต่ความต้านทานของซีลไม่จำเป็นต้องลดลงในสัดส่วนเดียวกันเสมอไป นี่คือสาเหตุที่การคำนวณ μP เพียงอย่างเดียวสามารถประเมินแรงที่จำเป็นในการเคลื่อนตำแหน่งการวางตำแหน่งที่โหลดเบาต่ำเกินไปได้อย่างมาก
พิจารณาสองระบบที่ใช้สี่บล็อกซึ่งมีความต้านทานการปิดผนึกที่สมมติเหมือนกัน:
| ย้ายมวล | แรงเสียดทานจากการกลิ้งที่ μ=0.003 | สี่ซีลที่ 3 N แต่ละอัน | ยอดรวมโดยประมาณ |
|---|---|---|---|
| 30 กก | 0.88 N | 12 N | 12.88 N |
| 300กก | 8.83 N | 12 N | 20.83 N |
ในตัวอย่าง 30 กก. การประมาณความต้านทานจาก μP เพียงอย่างเดียวจะละเว้นความต้านทานไกด์ที่คาดหวังไว้ส่วนใหญ่
ขั้นตอนที่ 5: คำนวณแรงรวมที่ต้องใช้ในการเคลื่อนที่แกน
มอเตอร์ไม่สามารถต้านทานได้เฉพาะความต้านทานของลิเนียร์ไกด์เท่านั้น ในระหว่างการเร่งความเร็ว จะต้องเร่งมวลที่เคลื่อนที่และเอาชนะแรงของกระบวนการและการต้านทานภายนอก
สำหรับแกนนอน:
Fขับ= แม่ + เอฟกระบวนการ + Fแนะนำ + Fภายนอก
ม.=มวลเคลื่อนที่ (กก.)
ความเร่งเชิงเส้น=(m/s²)
Fกระบวนการ= การตัด การกด หรือกำลังงานอื่นๆ (N)
Fภายนอก= ตัวยึดสายเคเบิล, ที่สูบลม, สายยางและอุปกรณ์เสริม (N)
สมมติว่าแพลตฟอร์มขนาด 300 กก. ทำงานภายใต้เงื่อนไขต่อไปนี้:
- การเร่งความเร็ว: 2 ม./วินาที²
- กำลังกระบวนการ: 150 N
- ความต้านทานไกด์ที่คำนวณได้: 20.83 N
- ความต้านทานของตัวพาสายเคเบิลโดยประมาณ: 25 N
แรงเร่งความเร็วคือ:
Fการเร่งความเร็ว = 300 × 2 = 600 N
แรงขับเคลื่อนทั้งหมดระหว่างการเร่งความเร็วคือ:
Fขับ = 600 + 150 + 20.83 + 25 = 795.83 N
สำหรับมอเตอร์เชิงเส้นตรงแบบขับตรง- แรงนี้จะส่งผลต่อแรงขับที่ต้องการโดยตรง การเลือกมอเตอร์ยังต้องตรวจสอบแรงต่อเนื่อง แรงสูงสุด รอบการทำงาน ความเร็ว และขีดจำกัดความร้อน
การแปลงแรงขับเคลื่อนเป็นแรงบิดของบอลสกรู
หากแท่นขับเคลื่อนด้วยบอลสกรู แรงเชิงเส้นสามารถแปลงเป็นแรงบิดของสกรูได้:
Tโหลด = Fขับp ÷ (2πη)
Tโหลดแรงบิด=ที่ต้องการเพื่อสร้างแรงเชิงเส้น (N·m)
p=ลีดบอลสกรู (ม./รอบ)
η=ประสิทธิภาพเชิงกลโดยประมาณของตัวขับเคลื่อนบอลสกรู
การใช้ลีดบอลสกรูขนาด 10 มม. และประสิทธิภาพการขับเคลื่อนที่สมมติไว้ที่ 0.90:
Tโหลด = 795.83 × 0.010 ÷ (2 × π × 0.90) ≈ 1.41 N·m
นี่คือแรงบิดที่จำเป็นในการสร้างแรงเชิงเส้นที่คำนวณได้ ยังไม่ใช่แรงบิดมอเตอร์ขั้นสุดท้าย ต้องตรวจสอบความเฉื่อยในการหมุนของบอลสกรู ความเฉื่อยของข้อต่อ ความต้านทานของแบริ่ง เวลาเร่งความเร็ว อัตราส่วนการส่งผ่าน และค่าเผื่อความปลอดภัย
หากต้องการคำนวณไดรฟ์ทั้งหมด โปรดดูที่วิธีการคำนวณแรงบิดของมอเตอร์บอลสกรู: ตัวอย่างแกนแนวนอนและแนวตั้ง.
ความต้านทานเริ่มต้นและความต้านทานการวิ่งไม่เท่ากันเสมอไป
โดยปกติแล้วรางเลื่อนเชิงเส้นแบบกลิ้งจะมีความแตกต่างค่อนข้างน้อยระหว่างแรงเสียดทานสถิตและไดนามิก อย่างไรก็ตาม แกนที่สมบูรณ์อาจยังต้องใช้แรงมากขึ้นเมื่อออกสตาร์ทหลังจากหยุดไปนาน
เหตุผลที่เป็นไปได้ ได้แก่:
- การกระจายตัวของจาระบีหรือความหนืดของจาระบีสูง
- อุณหภูมิแวดล้อมต่ำ
- ปิดผนึกริมฝีปากที่ยึดติดกับพื้นผิวรางเล็กน้อย
- บล็อกที่โหลดไว้ล่วงหน้า
- ความต้านทานการดัดงอของผู้ให้บริการสายเคเบิล
- บอลสกรูหรือส่วนรองรับ-แรงบิดเริ่มต้นของแบริ่ง
- การวางแนวที่ไม่ตรงซึ่งจะเห็นได้ชัดเจนมากขึ้นระหว่างการกลับตัว
ต้องตรวจสอบมอเตอร์โดยเทียบกับความต้องการในการสตาร์ทหรือการเร่งความเร็วสูงสุด และความต้องการในการทำงานต่อเนื่อง การเลือกจากแรงเสียดทานของตัวนำความเร็วคงที่-เพียงอย่างเดียวนั้นไม่เพียงพอ
วิธีการวัดความต้านทานการวิ่งของลิเนียร์ไกด์จริง
เมื่อเป็นไปได้ ความต้านทานที่วัดได้จะเป็นพื้นฐานที่ดีกว่าสำหรับการทดสอบการทำงานขั้นสุดท้ายมากกว่าค่าสัมประสิทธิ์แรงเสียดทานเพียงอย่างเดียว
- ถอดกลไกการขับเคลื่อนออกหากสามารถทำได้อย่างปลอดภัย ดังนั้น ความต้านทานของบอลสกรูและมอเตอร์จึงไม่ส่งผลต่อการวัดไกด์
- ติดตั้งแท่นเคลื่อนที่และโหลดการทำงานตามปกติไว้
- ใช้เกจวัดแรงที่ปรับเทียบแล้วโดยสอดคล้องกับทิศทางการเคลื่อนที่
- ดึงแท่นด้วยความเร็วที่ช้าและมั่นคงแทนที่จะใช้แรงกะทันหัน
- วัดทั้งสองทิศทางและหลายตำแหน่งตามจังหวะ
- บันทึกแรงเริ่มต้นสูงสุดและแรงเคลื่อนที่ที่มั่นคงแยกกัน
แรงที่ยังคงสูงขึ้นอย่างต่อเนื่องในทิศทางเดียวอาจบ่งบอกถึงผลกระทบของสายเคเบิลภายนอกหรือซีล แรงเฉพาะจุดสูงสุดที่ตำแหน่งเดียวมักบ่งบอกถึงการปนเปื้อน การเสียรูปของราง การยึด-ข้อผิดพลาดที่พื้นผิว หรือการขนานที่ไม่ดี
จะเกิดอะไรขึ้นหากความต้านทานที่วัดได้สูงเกินไป?
| สภาพที่สังเกตได้ | สาเหตุที่เป็นไปได้ | สิ่งที่ต้องตรวจสอบ |
|---|---|---|
| มีความต้านทานสูงตลอดจังหวะ | โหลดล่วงหน้าหนัก จาระบีความหนืดสูง- จาระบีมากเกินไป หรือการซีลที่แน่นหนา | ข้อมูลจำเพาะของไกด์ เงื่อนไขการหล่อลื่น และการกำหนดค่าซีล |
| ความต้านทานเพิ่มขึ้นใกล้ปลายด้านหนึ่ง | ข้อผิดพลาดในการจัดตำแหน่งรางหรือการเสียรูปของฐาน | ความตรงของราง ความขนาน และลำดับการขัน |
| การแปรผันของแรงเป็นระยะ | การปนเปื้อน ความเสียหายของรางรถไฟในพื้นที่ หรือการบิดเบี้ยวของการติดตั้ง | พื้นผิวราง การเคลื่อนที่ของบล็อก และตำแหน่งสลักเกลียวยึด |
| ทิศทางเดียวหนักกว่า | ตัวยึดสายเคเบิล สายยาง เครื่องเป่าลม หรือแรงภายนอกที่ไม่สมมาตร | วัดระบบนำทางโดยมีและไม่มีอุปกรณ์เสริมภายนอกในบริเวณที่ปลอดภัย |
| ความต้านทานเพิ่มขึ้นหลังจากการขันโต๊ะให้แน่น | ระยะห่างของบล็อกหรือพื้นผิวการติดตั้งแพลตฟอร์มกำลังบังคับให้บล็อกไม่อยู่ในแนวเดียวกัน | พื้นผิวการติดตั้งบล็อก ความแข็งแกร่งของแพลตฟอร์ม และ-ลำดับการขันสลักเกลียว |
หากแท่นแน่นหลังจากที่รางที่สองหรือโต๊ะเคลื่อนที่ขันแน่นจนสุดแล้ว การเพิ่มแรงบิดของมอเตอร์จะไม่ใช่การตอบสนองครั้งแรกที่ถูกต้อง การติดตั้ง-ความเครียดภายในที่เกิดขึ้นสามารถเพิ่มความร้อนและลดอายุการใช้งานของไกด์ได้ แม้ว่ามอเตอร์จะมีกำลังเพียงพอที่จะเคลื่อนแกนก็ตาม
ดูวิธีการติดตั้งเส้นบอกแนวการเคลื่อนที่เชิงเส้นสำหรับการติดตั้ง-การเตรียมพื้นผิว การอ้างอิง-การจัดตำแหน่งราง และขั้นตอนการขันให้แน่น
ข้อมูลที่จำเป็นสำหรับการคำนวณที่เชื่อถือได้
ก่อนที่จะเลือกลิเนียร์ไกด์หรือมอเตอร์ขับเคลื่อน ให้ยืนยันสิ่งต่อไปนี้:
- การเคลื่อนย้ายมวลและน้ำหนักบรรทุก
- ชุดไกด์ ขนาดและปริมาณบล็อก
- ไกด์ประเภทบอล-หรือลูกกลิ้ง-
- โหลดล่วงหน้าหรือระดับการกวาดล้าง
- การกำหนดค่าซีลและมีดโกน
- การวางแนวรางและทิศทางการรับน้ำหนัก
- ความเร็วและความเร่งสูงสุด
- กำลังงานหรือกระบวนการ
- การจัดเรียงลีดของบอลสกรูหรือการขับเคลื่อน-โดยตรง
- ตัวยึดสายเคเบิล เครื่องเป่าลม และความต้านทานของท่อ
- อุณหภูมิการทำงานและสภาพการหล่อลื่น
สำหรับการเลือกลิเนียร์ไกด์ DLY ควรยืนยันแบบจำลองและการจัดเรียงบล็อกพร้อมกับน้ำหนักจริง รูปแบบการติดตั้ง และสภาพแวดล้อมการทำงาน ไม่ควรตัดสินความต้านทานขณะวิ่งจากพิกัดโหลดแบบไดนามิกเท่านั้น เนื่องจากความสามารถในการรับน้ำหนักและความต้านทานแรงเสียดทานจะอธิบายลักษณะต่างๆ ของประสิทธิภาพของไกด์
บทสรุป
สำหรับการประมาณเบื้องต้น ความต้านทานของรางนำเชิงเส้นสามารถคำนวณได้จากโหลด-แรงเสียดทานที่ขึ้นกับลูกกลิ้งบวกกับซีลและความต้านทานเพิ่มเติม:
Fแนะนำ= ไมโครพี + เอ็นเอฟผนึก + Fเพิ่มเติม
จากนั้นความต้านทานของตัวนำจะถูกเพิ่มเข้าไปในแรงเร่งความเร็ว แรงของกระบวนการ และความต้านทานของอุปกรณ์เสริมภายนอกเพื่อกำหนดแรงขับเคลื่อนของแกนทั้งหมด สำหรับระบบบอลสกรู แรงนี้สามารถแปลงเป็นแรงบิดโหลดได้ แต่ยังคงต้องประเมินความเฉื่อยของสกรู แบริ่งรองรับ ความเฉื่อยของข้อต่อ และสภาวะการทำงานของมอเตอร์แยกกัน
จุดปฏิบัติที่สำคัญที่สุดคือไม่ควรแก้ไขความต้านทานที่มากเกินไปโดยอัตโนมัติโดยการเลือกมอเตอร์ที่มีขนาดใหญ่กว่า หากความต้านทานที่วัดได้เปลี่ยนแปลงอย่างรวดเร็วตามจังหวะหรือเพิ่มขึ้นหลังการประกอบ ขั้นแรกให้ตรวจสอบการวางแนวราง พื้นผิวการติดตั้ง การหล่อลื่น ซีล และการเสียรูปของแท่น
ต้องการความช่วยเหลือในการเลือกลิเนียร์ไกด์สำหรับระบบการเคลื่อนที่ของคุณหรือไม่?
แบ่งปันภาระการเคลื่อนย้าย ระยะชัก ความเร็ว ความเร่ง การจัดราง และสภาพแวดล้อมการทำงานกับ DLY เพื่อยืนยันรุ่นและการกำหนดค่า
อีเมล:export@dlybearing.com